Laura Villa defiende su tesis doctoral sobre robots sociales proactivos para acompañar a personas mayores
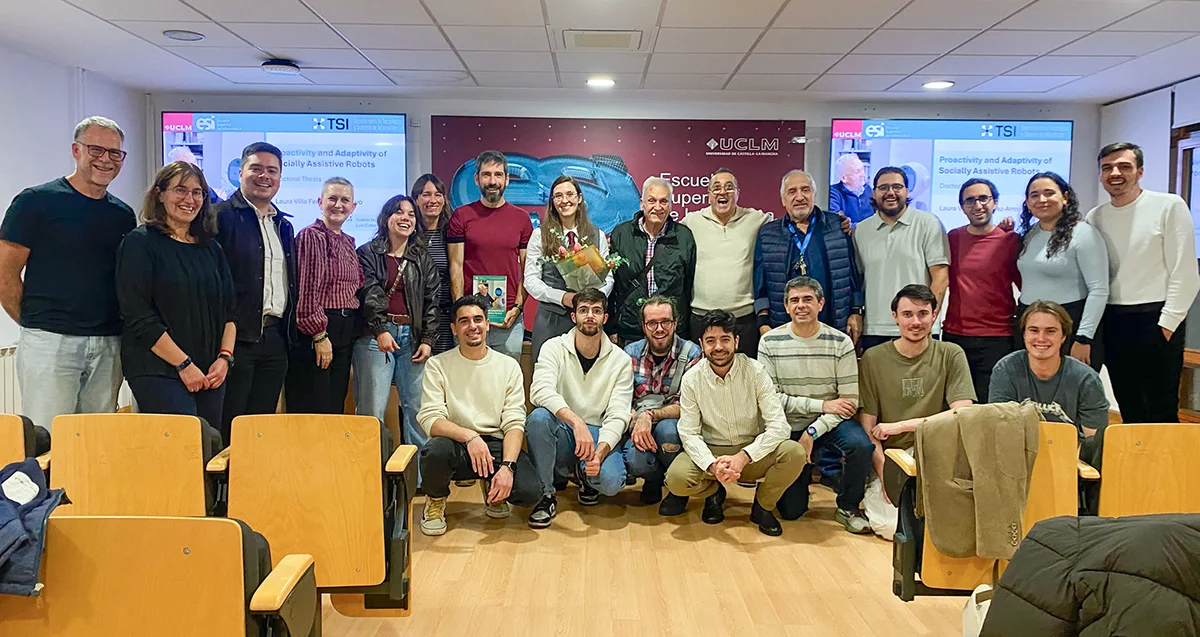
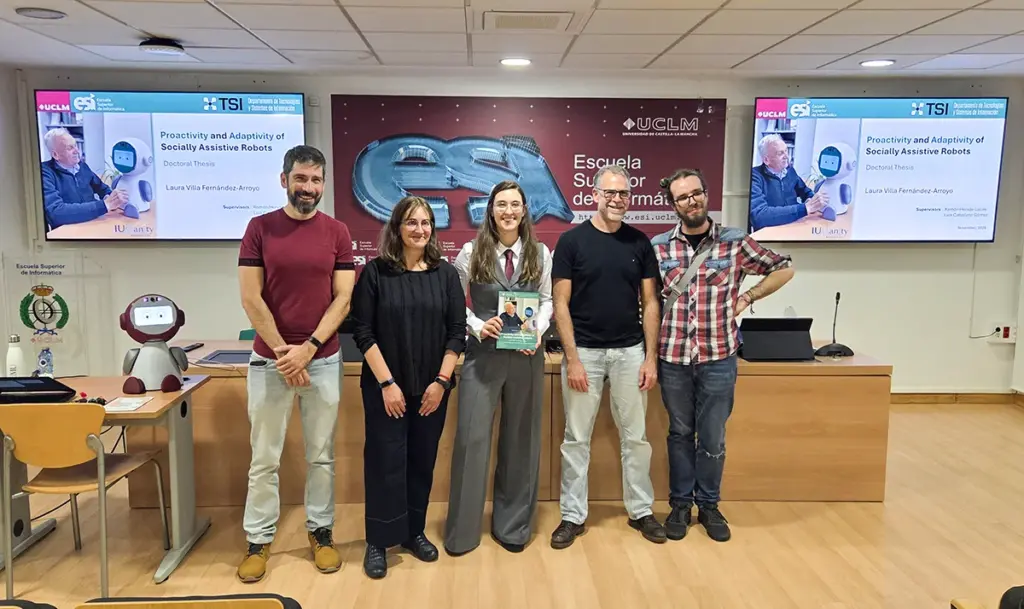
Laura Villa Fernández-Arroyo, investigadora del grupo MAmI, defendió el miércoles 18 de noviembre su tesis doctoral «Proactivity and Adaptivity of Socially Assistive Robots», dirigida por Ramón Hervás y Luis Cabañero Gómez.
La defensa cierra una etapa que comenzó en 2023, cuando el Ministerio de Universidades (https://www.ciencia.gob.es) le concedió una beca FPU. Fue una de las 24 concedidas en el área TIC en toda España, y ella quedó en cuarta posición. Desde entonces ha desarrollado su investigación en el grupo MAmI de la Universidad de Castilla-La Mancha, en colaboración con el Centro de Investigación Científica y de Educación Superior de Ensenada (CICESE, México).
Durante estos años su trabajo ha recibido varios reconocimientos. En 2024 logró el premio a la mejor comunicación científica en las XI Jornadas Doctorales con un trabajo sobre interacción proactiva y afectiva en robots asistenciales. En 2025, la revista Behaviour & Information Technology publicó el estudio en el que el grupo MAmI ofrecía las claves para diseñar robots de asistencia social con niveles óptimos de proactividad. En febrero de este año, el Consejo Social de la UCLM le otorgó el Premio de Reconocimiento a la Excelencia Universitaria.
El tribunal estuvo formado por Ana Isabel Molina Díaz (UCLM), Juan Pedro Bandera Rubio (Universidad de Málaga) e Irvin Hussein López-Nava (CICESE).
Resumen de la tesis
El envejecimiento de la población, el aislamiento social y la soledad están impulsando la necesidad de soluciones tecnológicas que ayuden a las personas mayores preservando su independencia y su calidad de vida. En este contexto, los robots asistenciales sociales (Socially Assistive Robots, SARs en inglés) resultan especialmente prometedores en este contexto como compañeros conversacionales. No obstante, la mayoría de los sistemas actuales continúan siendo reactivos, y la investigación sobre comportamientos proactivos en robótica y sobre interacción de dominio abierto basada en Grandes Modelos de Lenguaje (Large Language Models, LLMs en inglés), se ha desarrollado hasta ahora de forma prácticamente independiente. Esta tesis aborda dichas limitaciones a través del diseño, desarrollo y evaluación empírica de robots sociales que integran interacción proactiva, conversación personalizada mediante LLM, memoria persistente específica de cada usuario, expresión afectiva y comunicación natural por voz. El resultado de esta integración es SHARA, un robot social desarrollado en el marco de esta tesis para ofrecer una interacción natural, personalizada y proactiva en entornos domésticos.
La investigación se ha articulado en torno a tres estudios complementarios. El primero, un experimento controlado con 215 participantes, en el cual se evaluaron doce escenarios correspondientes a cuatro niveles de proactividad del robot. Los resultados mostraron que, si bien una mayor proactividad tiende a aumentar la utilidad percibida, también incrementa la sensación de intrusismo; los niveles intermedios, basados en el diálogo y en la formulación de sugerencias, fueron los que obtuvieron mayor grado de adecuación. La aceptación del robot se vio, además, condicionada tanto por el contexto de la intervención como por las características individuales de cada usuario. El segundo estudio consistió en el despliegue del robot durante una semana en los hogares de 20 adultos de entre 55 y 82 años. Durante este período, el robot mantuvo conversaciones de dominio abierto diversas y personalizadas, obteniendo puntuaciones elevadas en sociabilidad percibida (M=4,588), actitud hacia la tecnología (M=4,550), disfrute (M=4,510), simpatía (M=4,750) e inteligencia percibida (M=4,560), con niveles de ansiedad muy bajos (M=1,338). Los participantes mostraron implicación emocional con el robot, si bien fueron plenamente conscientes en todo momento de su naturaleza artificial. El tercer estudio, de carácter intergeneracional y con 60 participantes, comparó el uso, la aceptación y la percepción del robot entre adultos jóvenes, de mediana edad y mayores. La edad resultó ser una variable significativa en las tres dimensiones analizadas: los adultos mayores fueron quienes interactuaron con mayor frecuencia y quienes mostraron los niveles más altos de aceptación tecnológica (M=4,37), seguidos de los adultos jóvenes (M=4,12), mientras que el grupo de mediana edad se mostró más crítico (M=3,71).
En conjunto, estos resultados ponen de manifiesto que una proactividad cuidadosamente calibrada, unida a una conversación personalizada e impulsada por LLM, puede favorecer una interacción humano-robot significativa y bien aceptada en entornos domésticos reales. Esta tesis aporta evidencia empírica sobre el comportamiento proactivo en robots sociales, propone una arquitectura práctica que integra dicha proactividad con el diálogo de dominio abierto basado en LLM, y señala la personalización, la calidad conversacional y la adaptación al contexto como factores determinantes para la aceptación de este tipo de sistemas. Asimismo, subraya que todo comportamiento proactivo debe ser transparente, sensible al contexto y respetuoso con la autonomía y la privacidad del usuario. En su conjunto, este trabajo sienta las bases de un marco validado para el desarrollo de robots conversacionales proactivos orientados a la compañía de las personas mayores y, con las adaptaciones oportunas, a un espectro más amplio de usuarios.